Una plataforma para múltiples estaciones
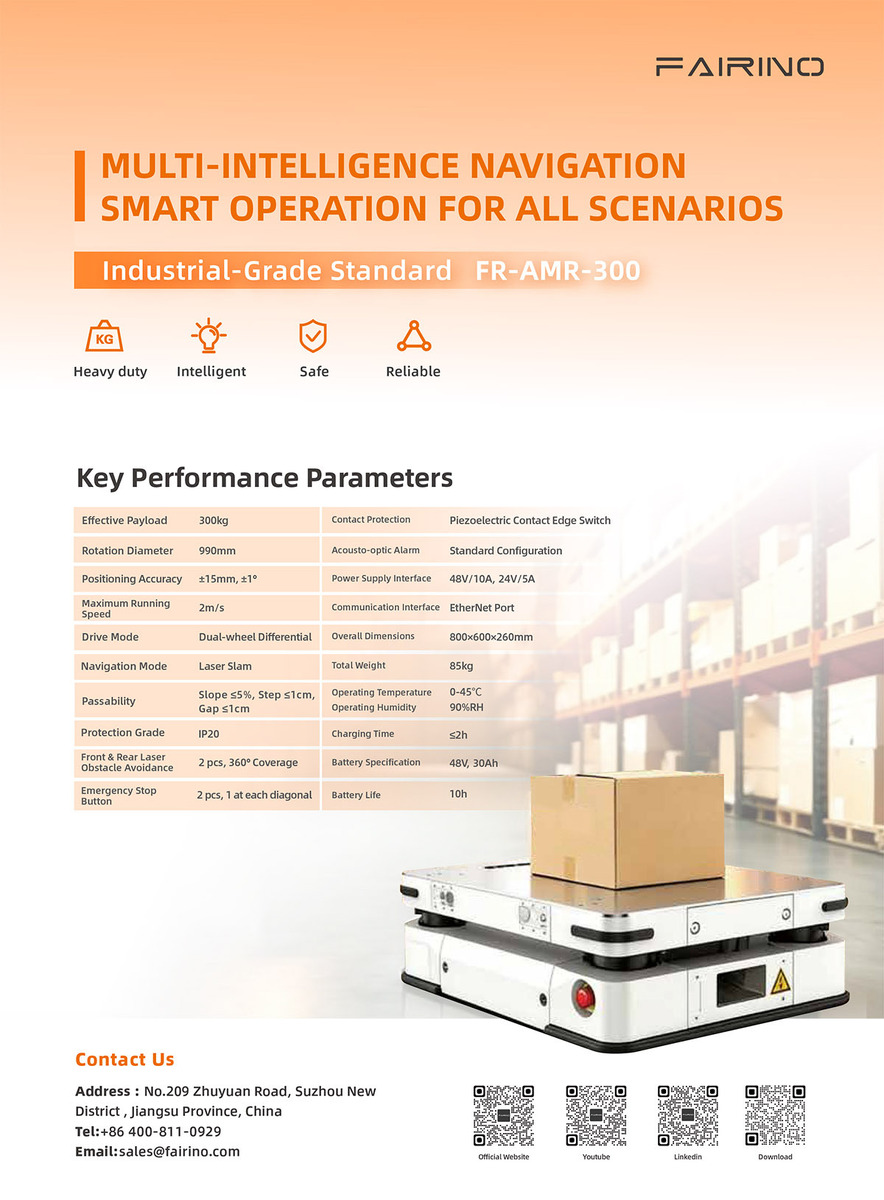
La propuesta del FR-AMR-300 es simple de entender y potente en planta: combinar una base móvil autónoma con un cobot FAIRINO para que una misma solución pueda desplazarse entre diferentes áreas de trabajo. Esto abre oportunidades en operaciones donde instalar un robot fijo en cada estación no es la alternativa más flexible.
Navegación sin infraestructura especial en el piso
La plataforma utiliza navegación Laser SLAM. Según FAIRINO, alcanza una precisión de posicionamiento de ±15 mm / ±1° y no requiere pistas magnéticas ni modificaciones dedicadas del suelo, lo que facilita su incorporación a layouts productivos dinámicos.
Aplicaciones
- Transporte y manipulación de materiales.
- Abastecimiento de estaciones y logística interna.
- Machine tending y carga/descarga de máquinas.
- Ensamblaje y atornillado.
- Pruebas e inspección.
- Operaciones flexibles entre distintas estaciones de producción.
¿Dónde puede aportar valor?
El AMR tiene especial sentido cuando el flujo cambia, las estaciones están separadas o se busca aprovechar una misma plataforma robótica en distintos puntos del proceso. La factibilidad depende de layout, tráfico, carga, herramienta, precisión requerida, interacción con personas y arquitectura de seguridad.